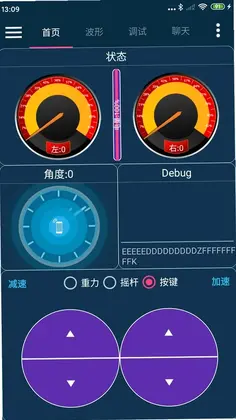
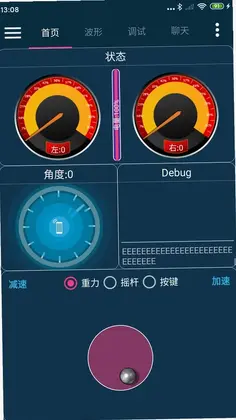
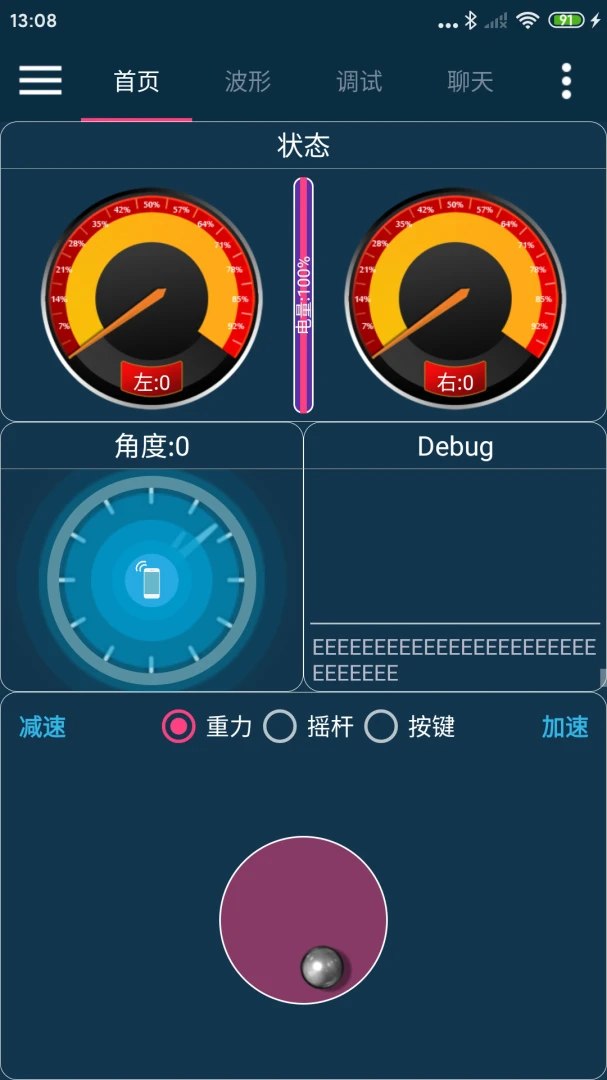
WHEELTEC是轮趣科技推出的一款专业机器人控制工具类应用,专为机器人爱好者、科研人员及教育用户打造。通过蓝牙或WIFI与自家机器人设备快速建立连接,实现数据交互与运动控制。应用支持BLE蓝牙和经典蓝牙双模式,WIFI连接可自定义协议类型、服务器IP及端口,满足不同场景下的调试需求。界面实时显示速度、电池电量、陀螺仪角度等关键参数,并提供重力感应、摇杆、按键三种运动控制方式,传感器数据波形显示与保存功能让数据分析更直观,自定义调试参数进一步提升了灵活性。

1.确认机器人设备已开机,且蓝牙或WIFI模块处于可被发现状态。
2.检查手机蓝牙是否已开启,安卓系统需授予WHEELTEC定位权限才能扫描到BLE设备。
3.若使用WIFI连接,请确保手机与机器人处于同一局域网,并核对serverip和端口是否填写正确。
4.尝试关闭WHEELTEC后台进程后重新打开,刷新设备列表再次搜索。
5.如仍无法连接,重启机器人主控和手机蓝牙/WIFI模块,排除临时性通信故障。
6.检查机器人固件版本是否与WHEELTEC应用兼容,必要时升级固件。
1.成功连接机器人后,进入运动控制主界面,看到重力、摇杆、按键三种模式切换按钮。
2.重力模式:倾斜手机即可控制机器人前后左右移动,适合直观操控体验。
3.摇杆模式:在屏幕虚拟摇杆区域滑动手指,精准控制机器人速度和方向。
4.按键模式:通过界面方向按钮点按操作,适合精细微调场景。
5.在控制过程中可实时观察速度、陀螺仪角度等反馈数据,及时调整操作力度。
6.如需切换控制方式,直接点击对应模式图标即可,无需断开连接。
1.连接机器人后进入传感器数据界面,选择需要查看的传感器通道。
2.波形图会实时刷新显示陀螺仪、加速度等数据变化曲线。
3.点击波形区域上方的保存按钮,系统自动记录当前时间段的数据。
4.保存格式通常为CSV或TXT,便于后续用Excel或MATLAB分析。
5.可在文件管理器中找到WHEELTEC文件夹,查看已保存的数据文件。
6.如需连续记录,可开启自动保存功能,设置采样间隔和保存路径。
1.进入设置或调试参数页面,查看当前机器人各项可调参数列表。
2.根据机器人型号和实际需求,修改PID参数、速度上限、舵机角度等数值。
3.输入新参数后点击下发按钮,WHEELTEC会将指令发送至机器人主控。
4.观察机器人运行状态,如效果不理想可重新调整参数再次下发。
5.建议每次只修改一个参数,便于定位问题,避免多参数耦合导致调试困难。
6.调试完成后可将参数配置保存为方案,方便下次直接调用。
1.WHEELTEC主要适配轮趣科技自家出品的机器人平台,包括ROS小车、麦克纳姆轮底盘等。
2.支持基于STM32主控的轮趣机器人产品,通过蓝牙或WIFI模块通信。
3.部分第三方机器人若采用相同通信协议,也可尝试连接使用。
4.具体兼容型号可查阅轮趣科技官方文档或咨询客服获取最新列表。
5.连接非官方推荐型号时,需自行确认协议类型和端口配置是否匹配。
1.进入WIFI连接设置页面,看到协议类型下拉选项。
2.根据机器人主控使用的通信协议选择TCP或UDP,通常ROS机器人多用TCP。
3.填写机器人WIFI模块的serverip地址,一般为192.168.x.x格式。
4.端口号需与机器人端设置一致,常见为8080、9000等,具体参考机器人文档。
5.保存配置后点击连接,WHEELTEC会尝试与机器人建立WIFI通信链路。
6.连接成功后界面会显示已连接状态,即可进行数据交互和运动控制。
1.安卓手机使用BLE蓝牙时需开启定位权限,否则无法扫描到低功耗设备。
2.经典蓝牙配对时需输入PIN码,默认通常为1234或0000。
3.确保机器人蓝牙模块已上电且未被其他设备占用连接。
4.连接距离建议保持在10米以内,避免墙壁等障碍物遮挡信号。
5.若连接频繁断开,可尝试关闭手机WIFI减少2.4G频段干扰。
6.部分安卓系统需在开发者选项中关闭蓝牙A2DP硬件卸载以提升稳定性。
此内容由AI根据文章内容自动生成,并已由人工审核


 Realme_Narzo_90

萤科物联手机版 2.17.26093006安卓版82.2M / 中文 / 2.17.26093006安卓版
下载DALY BMS官方版 4.1.4 最新版92.5M / 中文 / 4.1.4 最新版
下载SmartLicht(智能照明) 2.5.5 安卓版48.8M / 中文 / 2.5.5 安卓版
下载AiLink智慧家app最新版本 2.07.00 安卓版166.5M / 中文 / 2.07.00 安卓版
下载Home smart 1软件 1.30.2 安卓版85.1M / 中文 / 1.30.2 安卓版
下载看家护院app 3.2.8 安卓版91.2M / 中文 / 3.2.8 安卓版
下载把门app 1.0.62 安卓版52.9M / 中文 / 1.0.62 安卓版
下载Smart stove(智能壁炉) 1.1.1 最新版148.3M / 中文 / 1.1.1 最新版
下载米莱云健康 1.0.0 安卓版79.2M / 中文 / 1.0.0 安卓版
下载点点控 4.1.48.5 安卓版49.8M / 中文 / 4.1.48.5 安卓版
下载heat it(蚊虫叮咬仪) 2.7.3.176 安卓版32.7M / 中文 / 2.7.3.176 安卓版
下载家庭实时监控助手 1.0.4 安卓版92.6M / 中文 / 1.0.4 安卓版
下载国农智控 4.6.8 安卓版53.0M / 中文 / 4.6.8 安卓版
下载火焰山智能 1.0.1 安卓版137.1M / 中文 / 1.0.1 安卓版
下载翼家远程监控 1.0.0 安卓版98.0M / 中文 / 1.0.0 安卓版
下载算豆智管家 0.0.0.13 安卓版51.9M / 中文 / 0.0.0.13 安卓版
下载DWARFLAB智能望远镜 3.4.3 安卓版186.0M / 中文 / 3.4.3 安卓版
下载响狮智慧消防云运维处理平台app最新版 1.2.4 安卓版45.7M / 中文 / 1.2.4 安卓版
下载ChipletRing 3.1.5 安卓版19.6M / 中文 / 3.1.5 安卓版
下载Traxbean最新版 1.0.7 安卓版60.7M / 中文 / 1.0.7 安卓版
下载Weipofit 0.9.5 安卓版248.2M / 中文 / 0.9.5 安卓版
下载SIMGOT 1.18 安卓版19.9M / 中文 / 1.18 安卓版
下载NanoBeacon BLE Scanner 1.0.23 安卓版67.9M / 中文 / 1.0.23 安卓版
下载智能遥控器Home最新版 1.1.4 安卓版77.4M / 中文 / 1.1.4 安卓版
下载酷泽尔 1.0.17 安卓版102.2M / 中文 / 1.0.17 安卓版
下载团团车 1.5.1 安卓版75.0M / 中文 / 1.5.1 安卓版
下载健焰健身 1.6 安卓版77.6M / 中文 / 1.6 安卓版
下载智能神经网络数据链控制系统 3.0.0 安卓版23.0M / 中文 / 3.0.0 安卓版
下载USeeHel 3.5.0 安卓版64.2M / 中文 / 3.5.0 安卓版
下载G Band软件 2.3.11 最新版72.3M / 中文 / 2.3.11 最新版
下载光豆社智能拼豆板app 1.3.7 最新版75.4M / 中文 / 1.3.7 最新版
下载StellaVita(智能无线天文摄影控制器) 2.0.29 最新版592.3M / 中文 / 2.0.29 最新版
下载科什物联 2.2.1 最新版53.7M / 中文 / 2.2.1 最新版
下载IoTGateway软件 4.9.0 最新版29.3M / 中文 / 4.9.0 最新版
下载飞利浦灵析家用医疗设备 1.01.073 最新版40.2M / 中文 / 1.01.073 最新版
下载小米九号平衡车(九号出行) 6.10.12 安卓版258.1M / 中文 / 6.10.12 安卓版
下载Roborock官方app 4.74.08安卓版72.1M / 中文 / 4.74.08安卓版
下载小蚁摄像机 7.4.1最新版243.6M / 中文 / 7.4.1最新版
下载用心守护 2.1.1安卓版19.2M / 中文 / 2.1.1安卓版
下载TOTOLINK路由器管理(TOTOLINK Router) 1.1.4最新版5.3M / 中文 / 1.1.4最新版
下载小米运动(小米手环) 5.5.0安卓版129.0M / 中文 / 5.5.0安卓版
下载小蜗牛智能app 1.0.0安卓版11.8M / 中文 / 1.0.0安卓版
下载小沃在家 1.0.0安卓版35.2M / 中文 / 1.0.0安卓版
下载智喔喔 V1.8.2安卓版62.8M / 中文 / V1.8.2安卓版
下载Dual(的客家) 1.1安卓版28.6M / 中文 / 1.1安卓版
下载小米运动(小米手环) 5.5.0安卓版129.0M / 中文 / 5.5.0安卓版
下载木卫六智能跑步机 V4.2.3安卓版195.5M / 中文 / V4.2.3安卓版
下载智能建筑 2.0.0安卓版35.1M / 中文 / 2.0.0安卓版
下载杰科AI 1.8.46安卓版43.3M / 中文 / 1.8.46安卓版
下载淘米云 4.1.1安卓版168.4M / 中文 / 4.1.1安卓版
下载爱上佳智能 1.0.0安卓版62.8M / 中文 / 1.0.0安卓版
下载TOTOLINK路由器管理(TOTOLINK Router) 1.1.4最新版5.3M / 中文 / 1.1.4最新版
下载小式智能客服app 1.3.3最新版6.5M / 中文 / 1.3.3最新版
下载全民钥匙包 1.2.2安卓版41.2M / 中文 / 1.2.2安卓版
下载智能家居(ThinkHome) 5.3.0安卓版108.8M / 中文 / 5.3.0安卓版
下载舒适加 1.3.8安卓版18.3M / 中文 / 1.3.8安卓版
下载JXD-METAL DRONE(无人飞行器App) 71M / 中文 /
下载Roborock官方app 4.74.08安卓版72.1M / 中文 / 4.74.08安卓版
下载Yale Access(智能家居) 2025.4.0安卓版142.5M / 中文 / 2025.4.0安卓版
下载特斯拉控制app(Tesla APP) 4.59.5-4504 中文版514.1M / 中文 / 4.59.5-4504 中文版
下载知音福利 2.0安卓版7.6M / 中文 / 2.0安卓版
下载吉个智能 1.0.7安卓版74.0M / 中文 / 1.0.7安卓版
下载衣带保子女端 1.1.14最新版38.3M / 中文 / 1.1.14最新版
下载Robelf(智能监控)app 1.1.2最新版29.1M / 中文 / 1.1.2最新版
下载小蚁摄像机 7.4.1最新版243.6M / 中文 / 7.4.1最新版
下载云甲智能 1.0.3安卓版72.0M / 中文 / 1.0.3安卓版
下载华立云锁 1.0.19最新版5.6M / 中文 / 1.0.19最新版
下载诺科智享家 1.0.0安卓版60.2M / 中文 / 1.0.0安卓版
下载灯控宝app 1.0.7.0最新版24.8M / 中文 / 1.0.7.0最新版
下载智慧工厂app 1.7.7最新版35.3M / 中文 / 1.7.7最新版
下载智能精灵遥控器 3.22.13安卓版40.1M / 中文 / 3.22.13安卓版
下载神府智能家居软件 1.1.35安卓版22.8M / 中文 / 1.1.35安卓版
下载趣未来 2.0.1安卓版68.5M / 中文 / 2.0.1安卓版
下载企查猫企业查询 5.3.0安卓版65.8M / 中文 / 5.3.0安卓版
下载用心守护 2.1.1安卓版19.2M / 中文 / 2.1.1安卓版
下载制伞圈 2.2.5最新版31.2M / 中文 / 2.2.5最新版
下载武汉政务 2.1.12最新版78.9M / 中文 / 2.1.12最新版
下载LEDLAMP(led灯智能控制软件) 4.3.7.1安卓版54.7M / 中文 / 4.3.7.1安卓版
下载